産業用ロボットは、あらかじめ教示した軌道どおりに動くことは得意ですが、研削・研磨のように一定の圧力を保ちながらワークに接触し続ける作業は苦手です。ワークの個体差やロボットアームのしなりによって、押し付ける力が刻々と変化してしまうためです。本記事では、ロボット研磨を自動化する際になぜ力制御が必要になるのか、その仕組みと適用工程を整理します。
ロボット研磨の自動化とは|なぜロボット単体では一定の力を保てないのか
ロボット研磨の自動化とは、産業用ロボットのアーム先端にグラインダーやサンダーなどの研磨ツールを取り付け、研削・研磨・バリ取りといった工程を人手からロボットへ置き換えることです。
標準的な産業用ロボット単体では、一定の圧力で研削・研磨をすることはできません。ロボットは教示した位置・軌道どおりに動く「位置制御」を基本としており、接触した相手からの反力に応じて力加減を調整する機能を持たないためです。ワークの個体差やアームの姿勢によるしなりが加わると、狙った押し付け力からのズレがそのまま仕上がりのばらつきになります。
この課題を解決するのが、ロボットアーム先端に取り付ける力制御装置(コンプライアンス装置)です。力覚センサーで接触状態を検知し、押し付け力を一定に保つよう装置側で微調整することで、ロボット単体では難しかった研削・研磨の自動化が可能になります。こうした力に応じてツールの位置を追従させる技術は「自動倣い技術」とも呼ばれ、熟練工の勘に頼っていた力加減の調整を装置側で肩代わりする役割を担います。
力制御が必要になる場面
ワーク形状・寸法のばらつき
鋳物や溶接品は、同じ図面のワークでも個体ごとに寸法差が生じます。ロボットが固定した軌道で押し付けると、寸法差の分だけ実際の接触圧が変わり、研削量や仕上がりにばらつきが出ます。
ロボットアームのしなり・剛性不足
ロボットアームは姿勢や自重によってわずかにしなります。位置制御だけに頼ると、このしなりが押し付け力の誤差として現れ、狙った加圧力からずれてしまいます。
ティーチングと実際のワークのズレ
ティーチング時に想定した位置と、量産時に流れてくる実際のワークの位置・姿勢には差が生じることがあります。この差を吸収する機構がないと、ワークによって力が入りすぎたり、逆に接触しきれなかったりします。
仕組み・原理|力覚センサによるクローズドループ制御
力制御装置は、力覚・加速度・位置のフィードバックを基幹としたクローズドループ制御で、ツールを支えるスライダーを迅速に調整する仕組みです。センサーが検知した接触力の変化を装置がその場で読み取り、設定した加圧力に近づくようスライダーの位置を連続的に補正します。
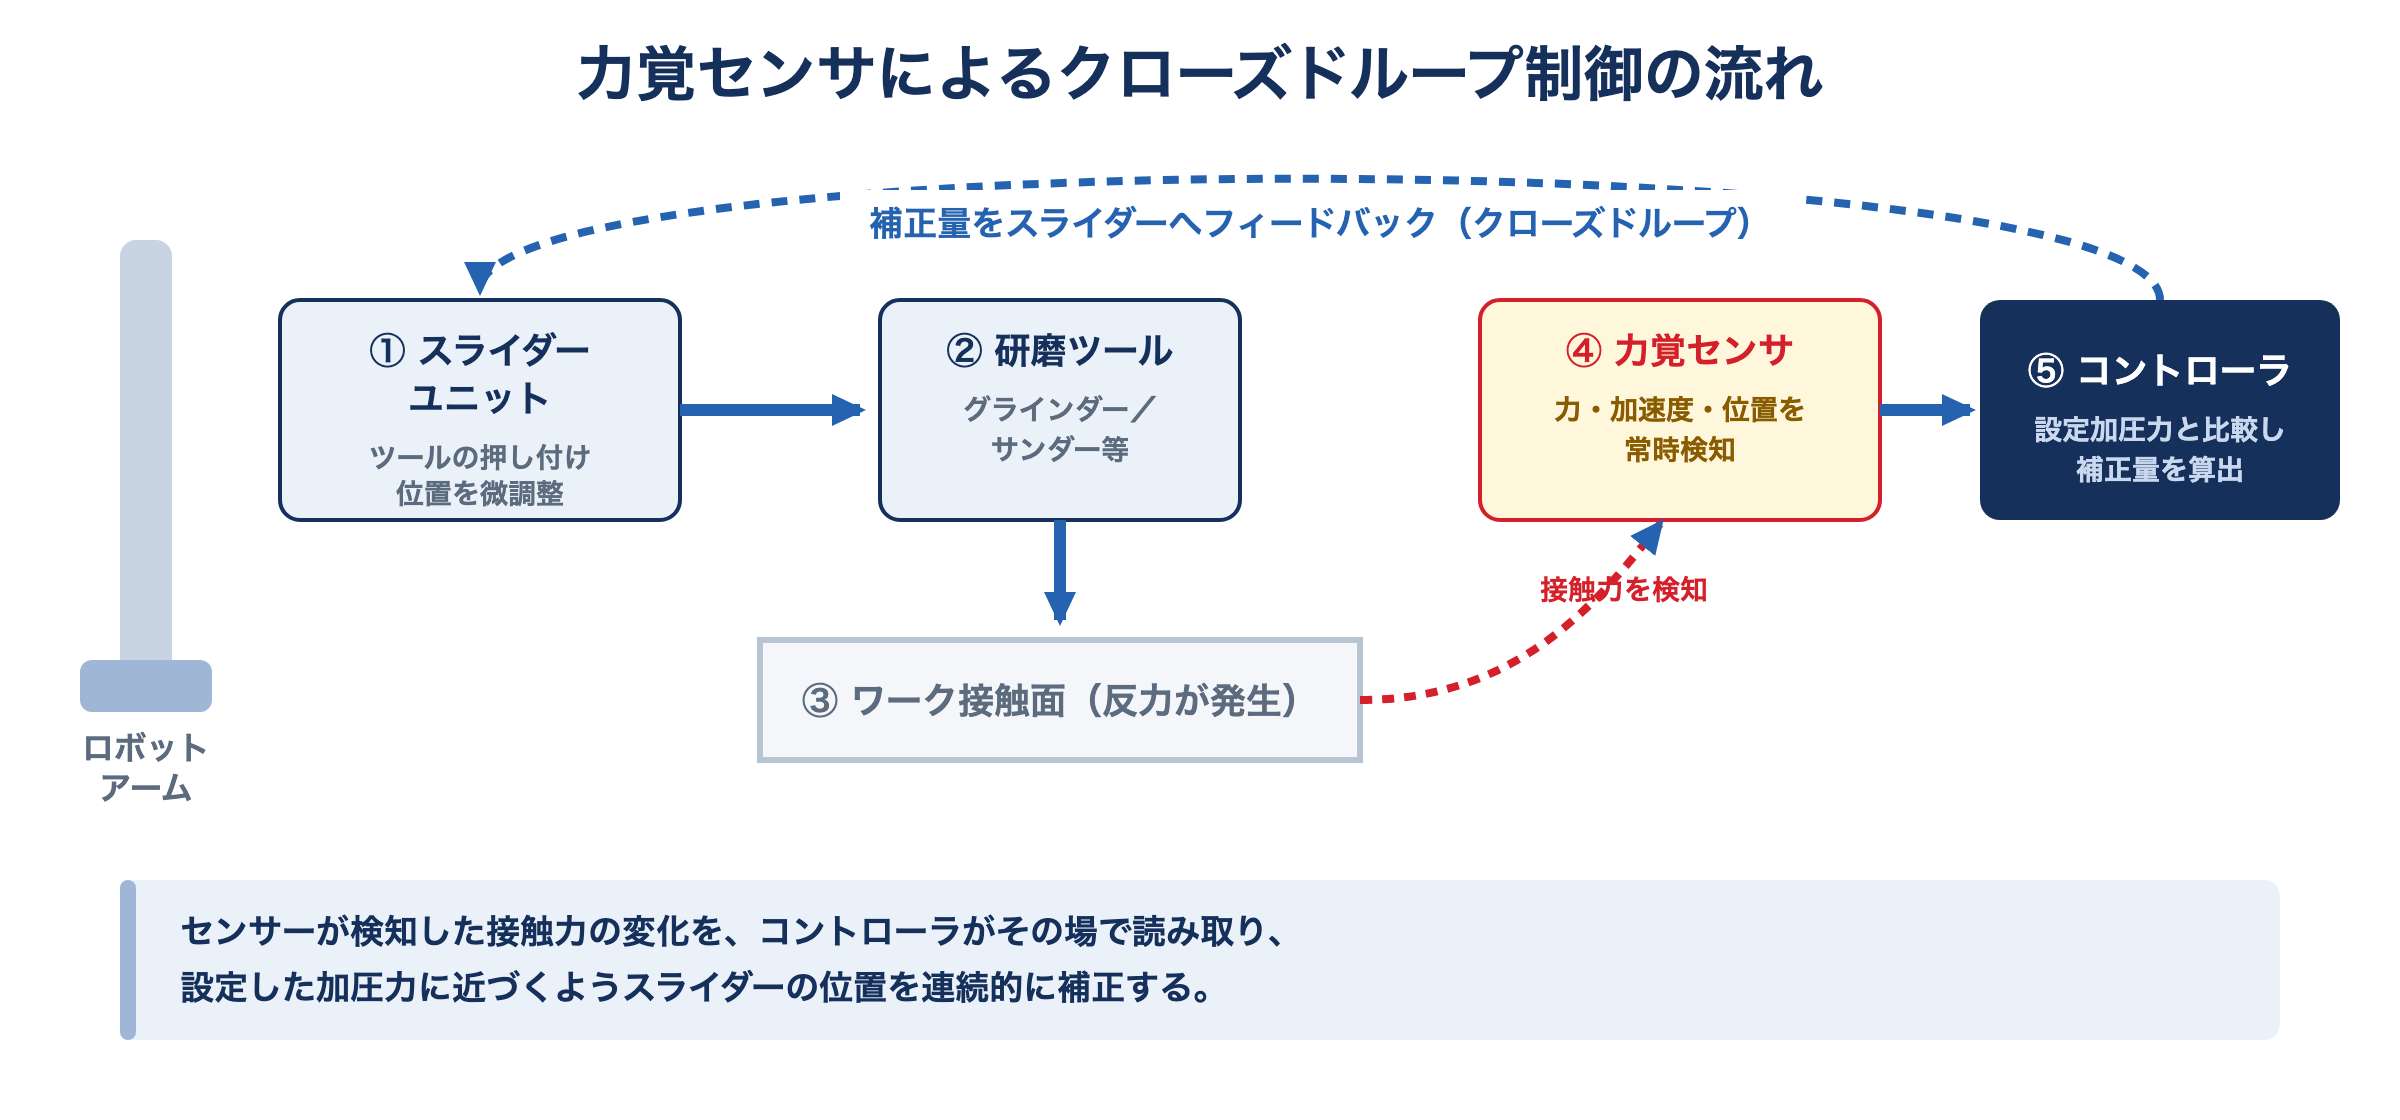
この仕組みにより、ロボットアームの重量やしなりを個別に考慮しなくても、また量産時のワークの個体差やティーチングとの多少のズレがあっても、一定の圧力を保った研削・研磨をロボットに任せられます。
力制御の方式|Active/Passiveコンプライアンスの違い
力制御を行う装置は、制御の方式によって大きく「Active(能動)」と「Passive(受動)」の2方式に分かれます。どちらもロボットアーム先端に取り付けてツールを支える点は共通ですが、力の維持の仕方が異なります。
Active方式
Activeコンプライアンス方式は、研削対象の表面に接触した際に各種センサーからの入力を常時フィードバックし、向きによって変化するツール荷重を吸収して、一貫した加圧力を維持します。センサーとフィードバック機構を持つ分、構成はPassive方式より複雑になります。
Passive方式
Passiveコンプライアンス方式は、減圧器で設定したエアー圧力によって設定加圧力を維持する方式で、研削対象へのアプローチの向きが一定の場合に使用します。センサーによるフィードバック制御を持たない分、構成をシンプルにできます。
| 方式 | 力の維持のしかた | 向きの変化への対応 |
|---|---|---|
| Activeコンプライアンス | センサー入力を常時フィードバックして加圧力を維持 | アプローチの向きが変化しても荷重変化を吸収できる |
| Passiveコンプライアンス | 減圧器で設定したエアー圧力により加圧力を維持 | アプローチの向きが一定の場合に使用 |
どちらの方式を選ぶかは、ワークへのアプローチ方向が工程中で変化するかどうかが分かれ目になります。詳しい選定基準は別記事で解説予定です。
適用工程と装置構成|研削・研磨・バリ取り・切断・化粧仕上げ
力制御装置は、スライダーユニットに研磨ツールを組み合わせることで、研削から化粧仕上げまで幅広い工程に対応します。
| 工程 | 内容 | 組み合わせるツールの例 |
|---|---|---|
| 溶接ビード研削 | 重研削から加圧力調整による繊細な研磨まで対応 | ベルトグラインダー |
| サンディング | ヘアライン加工や加工前の面粗し | ベルトサンダー/エアーサンダー |
| バリ取り | 人の手仕上げと同レベルの完成度、多様なバリ取りに対応 | エアーサンダー(ダブルアクション) |
| 切断 | 鋳物の湯道カットなど。BTシャンクで自動ツールチェンジ可能 | サーボウェルドシェーバー |
| 化粧仕上げ | ヘアライン加工など。自動ツール交換で仕上げまで自動化可能 | ベルトサンダー/ベルトグラインダー |
加工内容に応じてスライダーユニット・スピンドルユニット・ツールを組み合わせるため、1つの装置構成に固定されず、工程が変わっても構成の組み替えで対応しやすい点も特徴です。
対応製品の例|プッシュコープ社のコンプライアンス装置
上記の仕組みを製品化した例として、愛知産業が取り扱うプッシュコープ社(米国)のコンプライアンス装置を紹介します。自社工程の要件と比較する材料としてご覧ください。
Active方式の代表機種であるAFD620・AFD1240シリーズは、機種により最大加圧力120N〜956N、制御精度は±1.0N〜±4.0Nの範囲でラインアップされています(カタログ値)。Passive方式の代表機種であるAFD72・AFD82・AFD92シリーズも、機種により最大加圧力120N〜956Nの範囲で選べます(カタログ値)。
ツールを回転させるスピンドルユニットには、標準のBT30・BT40・ISO20ツールホルダーに対応するタイプと、ER型コレットチャックで手動交換するタイプがあり、いずれもActive・Passiveどちらのスライダーユニットにも搭載できます。スピンドル専用のサーボアンプは、米国Kollmorgen社製です。
装置構成の詳細はプッシュコープ社の製品ページで確認できます。
よくある質問
既存の産業用ロボットに追加できますか?
ロボットアーム本体はメーカーを問わず既存のものを流用できるケースが多く、アーム先端にコンプライアンス装置(スライダーユニット)と研磨ツールを追加する構成が一般的です。対応可否は機種によって異なるため、導入時に確認が必要です。
力制御の駆動源は電動ですか、それとも空圧ですか?
スライダーユニット自体はドライエアーによる空圧駆動です(濾過度5μm・無給油・0.55〜0.62MPa)。研磨ツールを回転させるスピンドルは、電動サーボモータで駆動します。
どの程度の精度で力を制御できますか?
Activeコンプライアンススライダーユニットの場合、機種により±1.0N〜±4.0Nの制御精度です(カタログ値)。搭載重量や最大加圧力は機種ごとに異なるため、ワークの重量・必要な加圧力に応じて選定します。
コントローラはどんな信号でロボットと連携しますか?
Activeコンプライアンスコントローラーは、USB、24VDCデジタル入出力、TCP/IP・UDP/IP・HTTP(JSONプロトコル)など複数の標準インターフェースに対応しています。既存のロボットコントローラやPLCとの信号連携がしやすい構成です。
まとめ
ロボット研磨の自動化で力制御が必要になるのは、ロボットが位置制御を基本としており、ワークの個体差やアームのしなりによる押し付け力の変化に単体では追従できないためです。力覚センサーによるクローズドループ制御を備えたコンプライアンス装置を組み合わせることで、溶接ビード研削からバリ取り、化粧仕上げまで、一定の圧力を保った加工をロボットに任せられます。
装置のラインアップはプッシュコープ社の製品ページ、導入事例は適用事例のページで確認できます。仕様の詳細や自社工程への適用可否は、カタログ資料請求またはお問い合わせからご相談いただけます。