多品種少量生産のマシニング加工では、夜間や休日も機械を止めずに稼働させたいというニーズがあります。しかし段取り替えは人手に頼る工程が多く、無人での連続稼働を妨げる要因になりがちです。本記事では、段取りの自動化とパレット交換の仕組み、無人運転を妨げる要因、方式ごとの選び方を整理します。
段取りの自動化とは|無人運転を妨げる要因
段取りの自動化とは、ワークの着脱・位置決め・治具交換といった段取り作業を、人手を介さずに行えるようにすることです。夜間や休日にオペレーターがいない状態でも機械を動かし続ける「無人運転」を実現するための土台になります。
無人運転を妨げる最大の要因は、段取り替えのたびに人が介在する必要がある点です。ワークを機械に取り付け、基準に対して位置を合わせ、加工が終われば取り外して次のワークに交換する。これらの作業を人手で行っている限り、機械はオペレーターの勤務時間に縛られます。位置決めの基準を毎回測り直す作業も、無人化を妨げる大きな要因です(位置決めピンとは?で解説しています)。
無人化が必要になる場面
多品種少量生産で段取り替えの頻度が高い
同じ品種を大量に作るなら段取り替えの頻度は低く抑えられますが、多品種少量生産では1日に何度も段取りを組み替えることになります。段取り替えの回数が多いほど、自動化による時間削減効果が大きくなります。
人手不足で夜間・休日稼働をカバーできない
オペレーターを夜間・休日にも配置するのが難しい現場では、日中に段取りだけ済ませておき、夜間は機械に加工を任せる運用が求められます。
高額な設備の稼働率を上げたい
5軸加工機のような高額な設備は、止まっている時間そのものが投資回収の遅れにつながります。段取りを自動化して稼働時間を延ばすことは、設備投資の回収を早める手段になります。
段取り自動化が向く業界
段取り替えの多さが課題になりやすい業界では、無人運転のニーズが特に高くなります。
- 金型製作:1点ものが多く、品種ごとに段取りが変わる
- 自動車部品(試作・小ロット):モデルチェンジのたびに形状が変わる部品の加工
- 航空宇宙部品:多品種少量かつ、高精度な段取りの再現性が求められる
- 医療機器部品:小ロットで種類の多い部品を、限られた人員で加工する
段取り自動化の方式
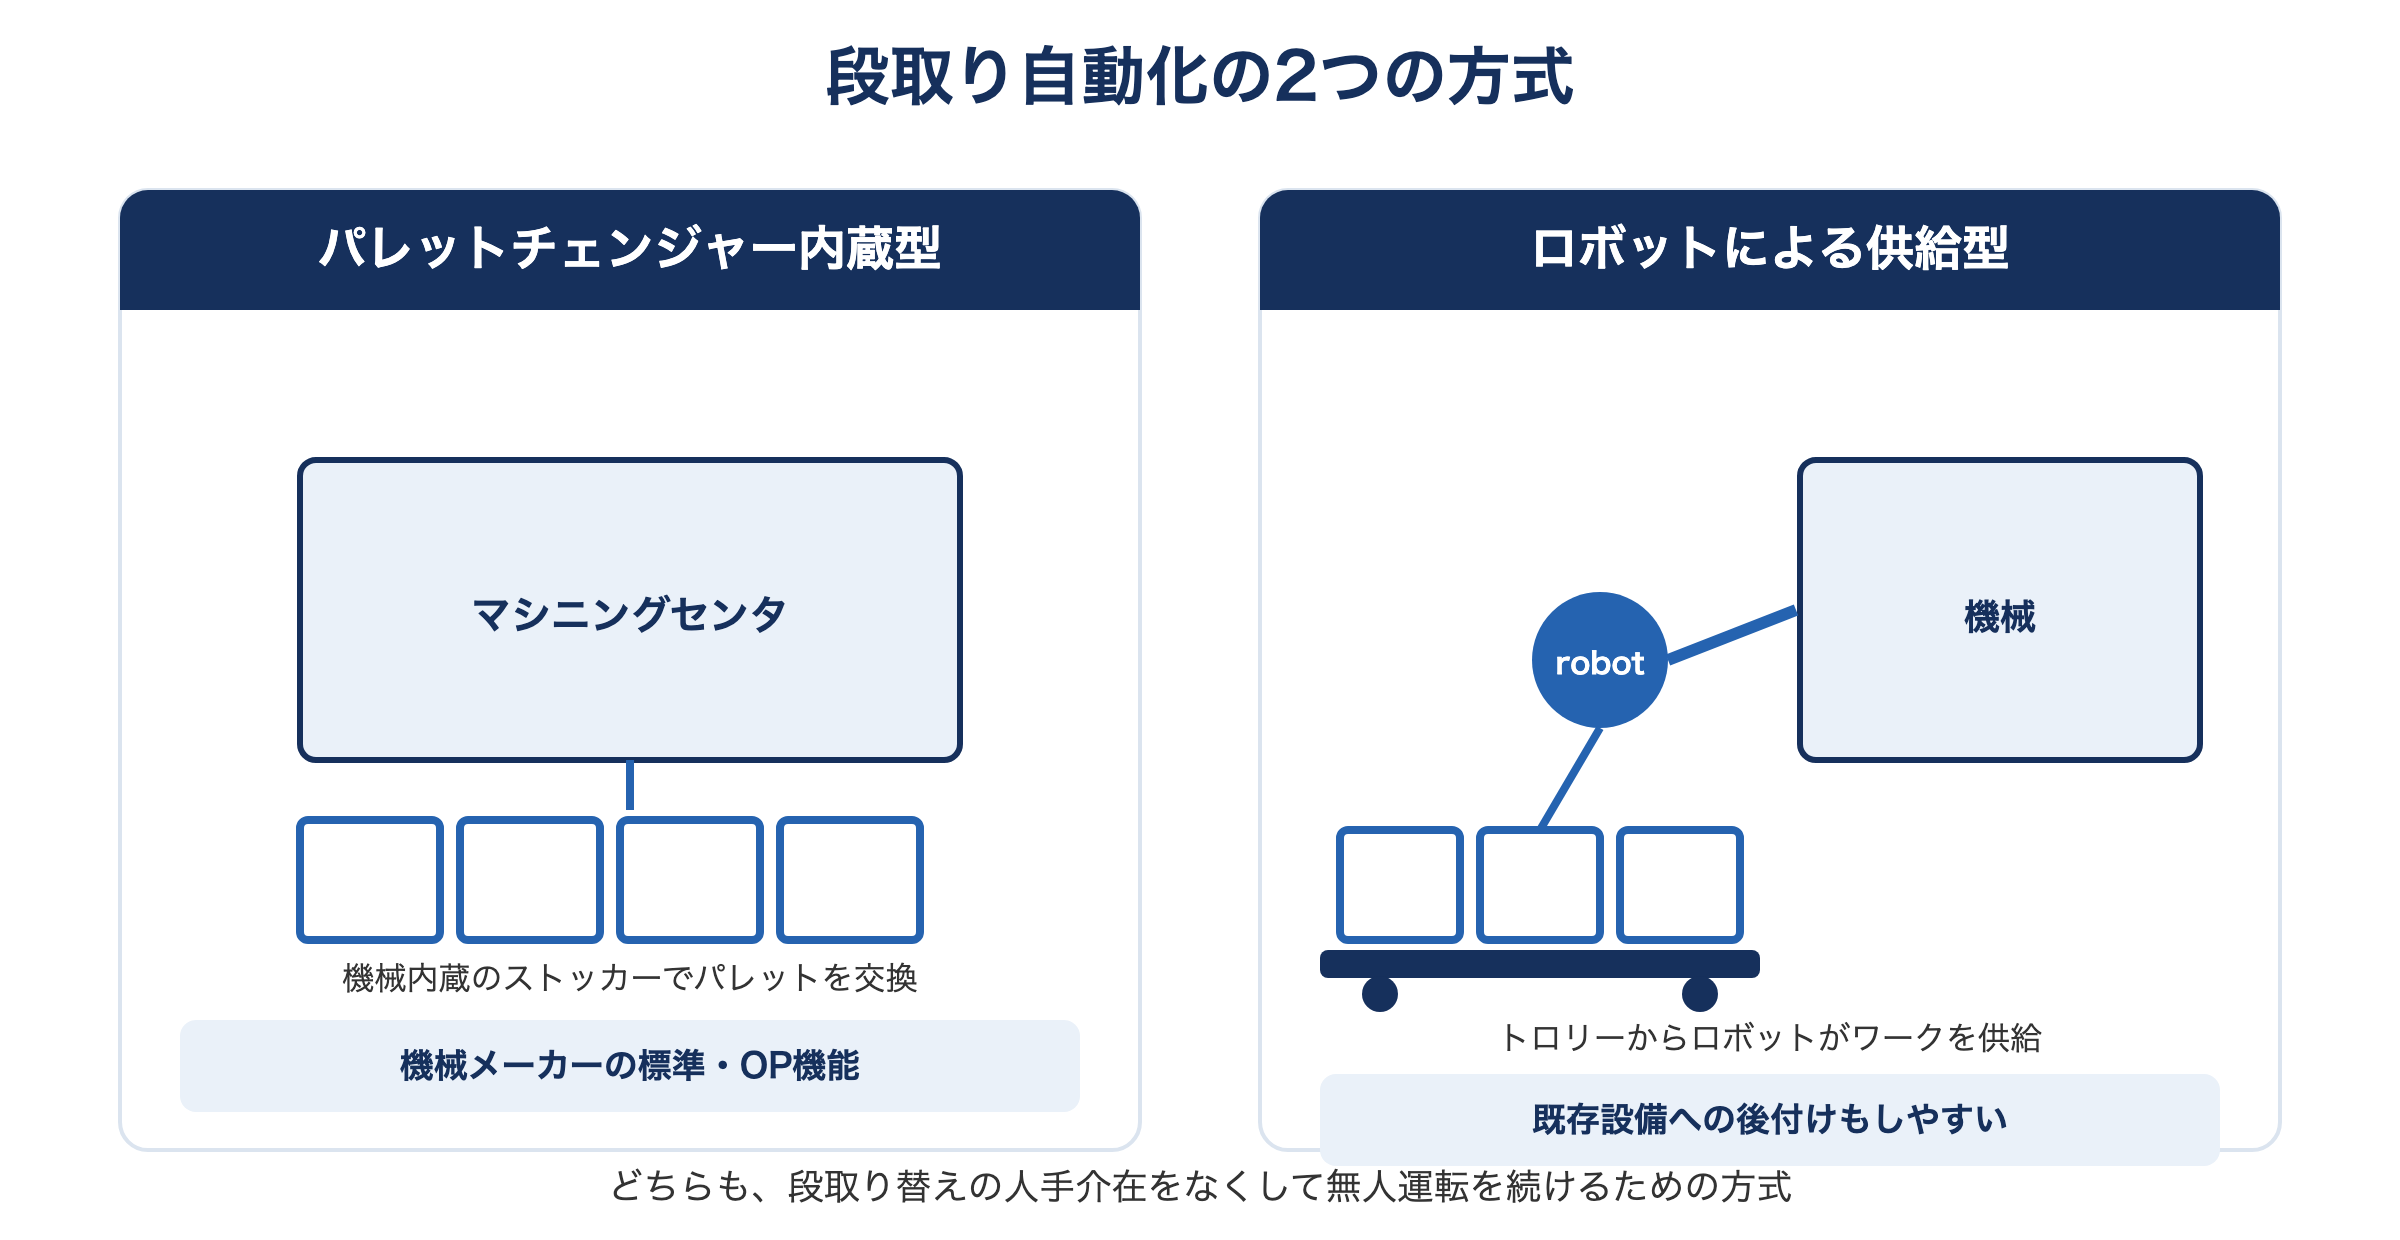
段取りを自動化する方式は、大きく2つに分かれます。
パレットチェンジャー内蔵型
マシニングセンタ自体に複数のパレットを収納するストッカーを内蔵し、機械が自動的にパレットを入れ替える方式です。機械メーカーの標準機能やオプションとして提供されることが多く、収納できるパレット数は機種によって決まっています。
ロボットによる供給型
機械の外部に多関節ロボットを設置し、トロリーやラックに並べたワーク・治具をロボットが取り出して機械に着脱する方式です。パレットチェンジャー内蔵型よりも多くのワークをストックできる場合が多く、既存の機械に後付けしやすいのも特徴です。
選び方の判断基準
| 判断項目 | 見るべきポイント |
|---|---|
| 対応できるワーク点数・重量 | 夜間・休日にまかないたい加工点数と、1点あたりのワーク重量 |
| 既存設備への後付け可否 | すでに稼働している機械に追加できるか、機械の入れ替えが前提か |
| ワーク形状のばらつき | 多品種の異形ワークに対応する場合、ゼロポイント式の治具との組み合わせが必要か |
| 投資回収の見込み | 導入コストに対して、稼働率向上や人件費削減でどの程度回収できるか |
投資回収は稼働時間の延長分で考える
段取り自動化の投資回収は、「延びた稼働時間 × 時間あたりの加工価値」で考えると見積もりやすくなります。たとえば夜間8時間・休日2日分の稼働を無人化で確保できれば、週あたりの稼働時間は大きく延びます。一方で、導入コストには機械側の改修費用や治具・ゼロポイントプレートの追加費用も含めて見積もる必要があります。段取り替えの頻度が低い現場では、投資回収に時間がかかる点にも注意してください。
対応製品の例|ラング社ロボトレックス
上記のうち、ロボットによる供給型を製品化した例として、愛知産業が取り扱うラング社(ドイツ)の「ロボトレックス オートメーションシステム」を紹介します。自社設備との組み合わせを検討する材料としてご覧ください。
ロボトレックスは、ワークを固定したゼロポイントプレートをトロリーに並べ、多関節ロボットがトロリーから機械へワークを着脱する仕組みです。標準仕様はトロリー1式・ロボット安全柵1式・多関節型ロボット1式で構成されます。
| 型式 | 最大トロリー数 | 最大可搬重量 | 主な構成部品 |
|---|---|---|---|
| Robo-Trex52 | 6式 | 35kg | マクログリップ48120-46/48120-77、ゼロポイントプレート66500 |
| Robo-Trex96 | 6式 | 50kg | マクログリップ48205-77/48205-125、ゼロポイントプレート64500 |
ロボトレックス用のゼロポイントプレート(品番66500)は寸法Φ157×37mm・重量4.8kgです。ワークを保持するマクログリップ ロボ77(品番66120-46/66120-77)は口金幅46mmまたは77mm・クランプ幅0〜120mmで、掴み代に成形した形状に口金を噛み合わせて保持する「フォーム・クロージャー」という仕組みを使っています。この仕組みはマシンバイスの選び方でも解説しています。
また、丸材を保持する6爪チャックの「バストクランプ」も、ロボトレックス オートメーションシステム96に対応しており、丸材の自動段取りにも組み込めます。バストクランプの仕組みはコレットチャックとは?で解説しています。
製品ごとの詳しい仕様はラング社のロボトレックス オートメーションシステムのページで確認できます。
よくある質問
パレットチェンジャー内蔵型とロボット供給型、どちらが導入しやすいですか?
既存設備に後付けしたい場合はロボット供給型が候補になります。新規に機械を導入するタイミングであれば、パレットチェンジャー内蔵型も選択肢に入ります。
ロボトレックスは既存のマシニングセンタに追加できますか?
標準仕様はトロリー・安全柵・ロボットのセット構成のため、設置スペースと機械側のワーク着脱動作への対応が前提になります。導入可否は機種構成によって異なるため、事前に相談することをおすすめします。
多品種のワークにも対応できますか?
ワークごとにゼロポイントプレート付きの治具を用意すれば、トロリーに複数種類のワークを並べて自動供給できます。基準を毎回測り直す必要がないため、多品種でも段取り替えの手間を抑えられます。
導入前に何を確認すればよいですか?
夜間・休日にまかないたい加工点数、ワークの重量・形状のばらつき、既存設備への後付け可否の3点を整理してから相談すると、機種選定がスムーズです。
まとめ
段取りの自動化は、無人運転を妨げる最大の要因である段取り替えを機械・ロボットに肩代わりさせる取り組みです。パレットチェンジャー内蔵型とロボットによる供給型のどちらが自社に合うかは、対応ワーク点数、既存設備への後付け可否、投資回収の見込みで判断します。
愛知産業では、加工されているワークと機械の構成をうかがったうえで、段取り自動化のご相談を承っております。